Product Overview
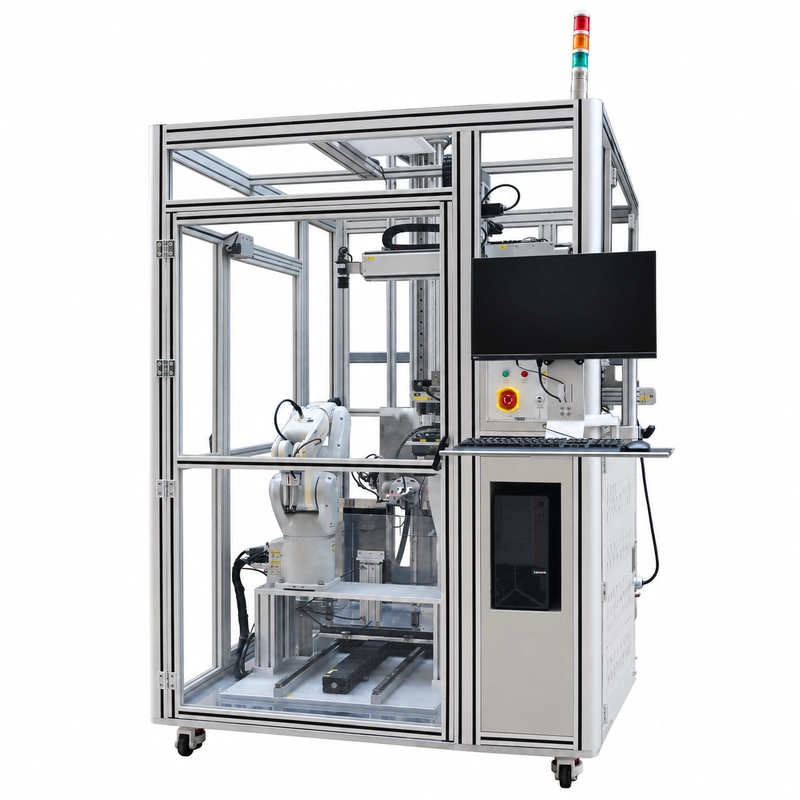
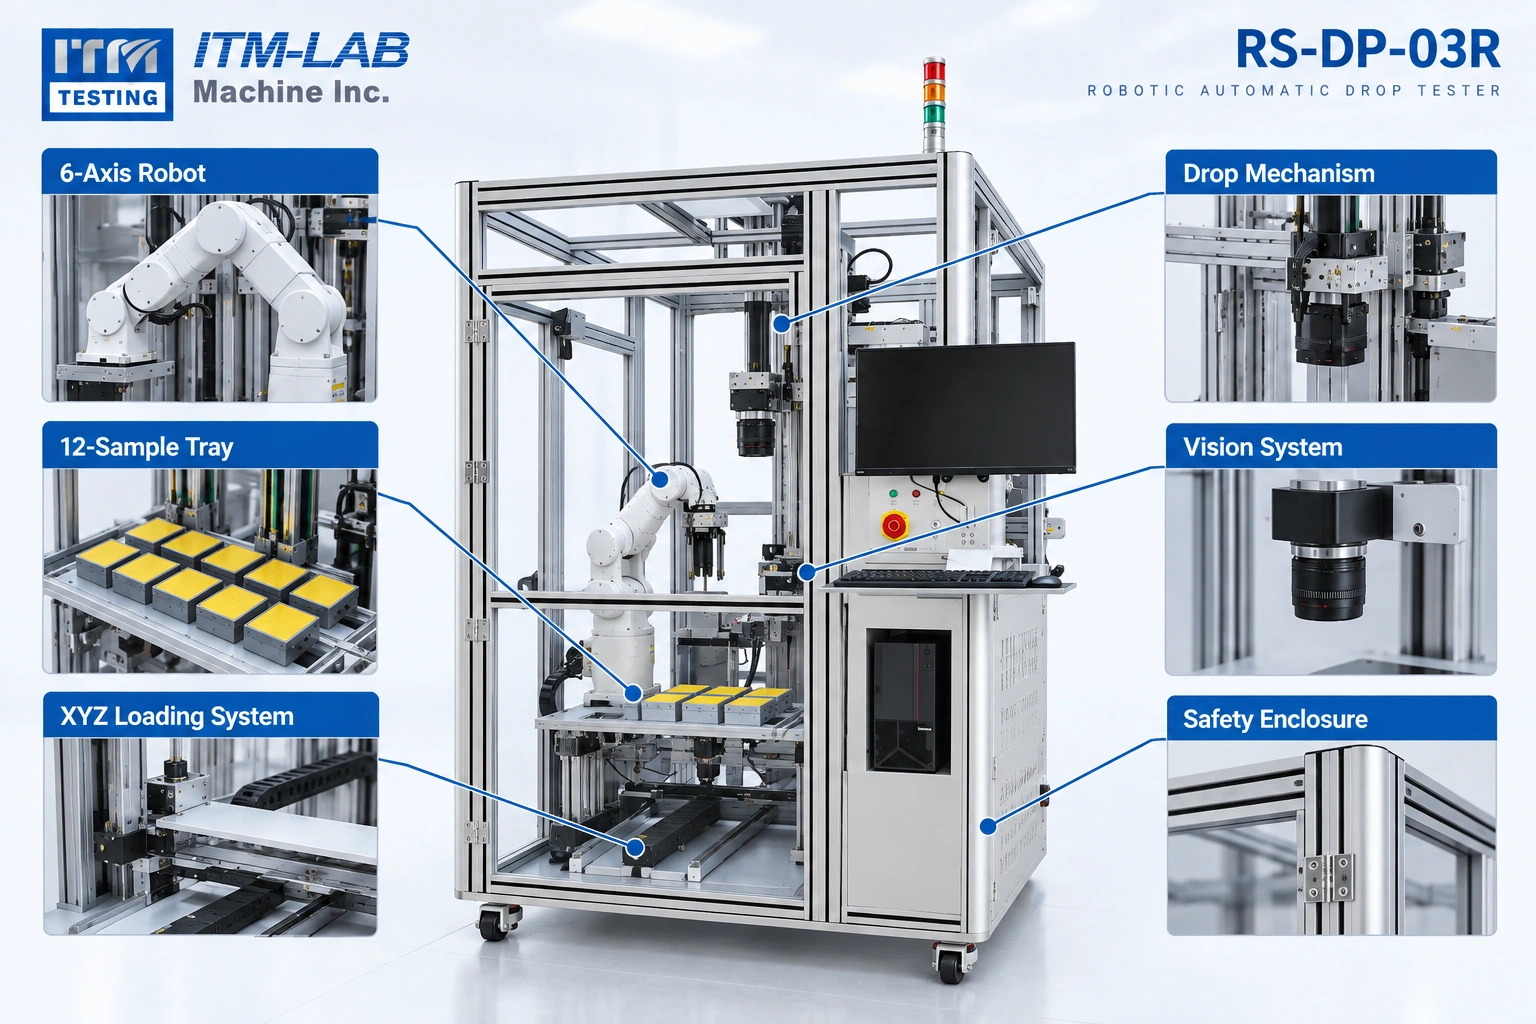
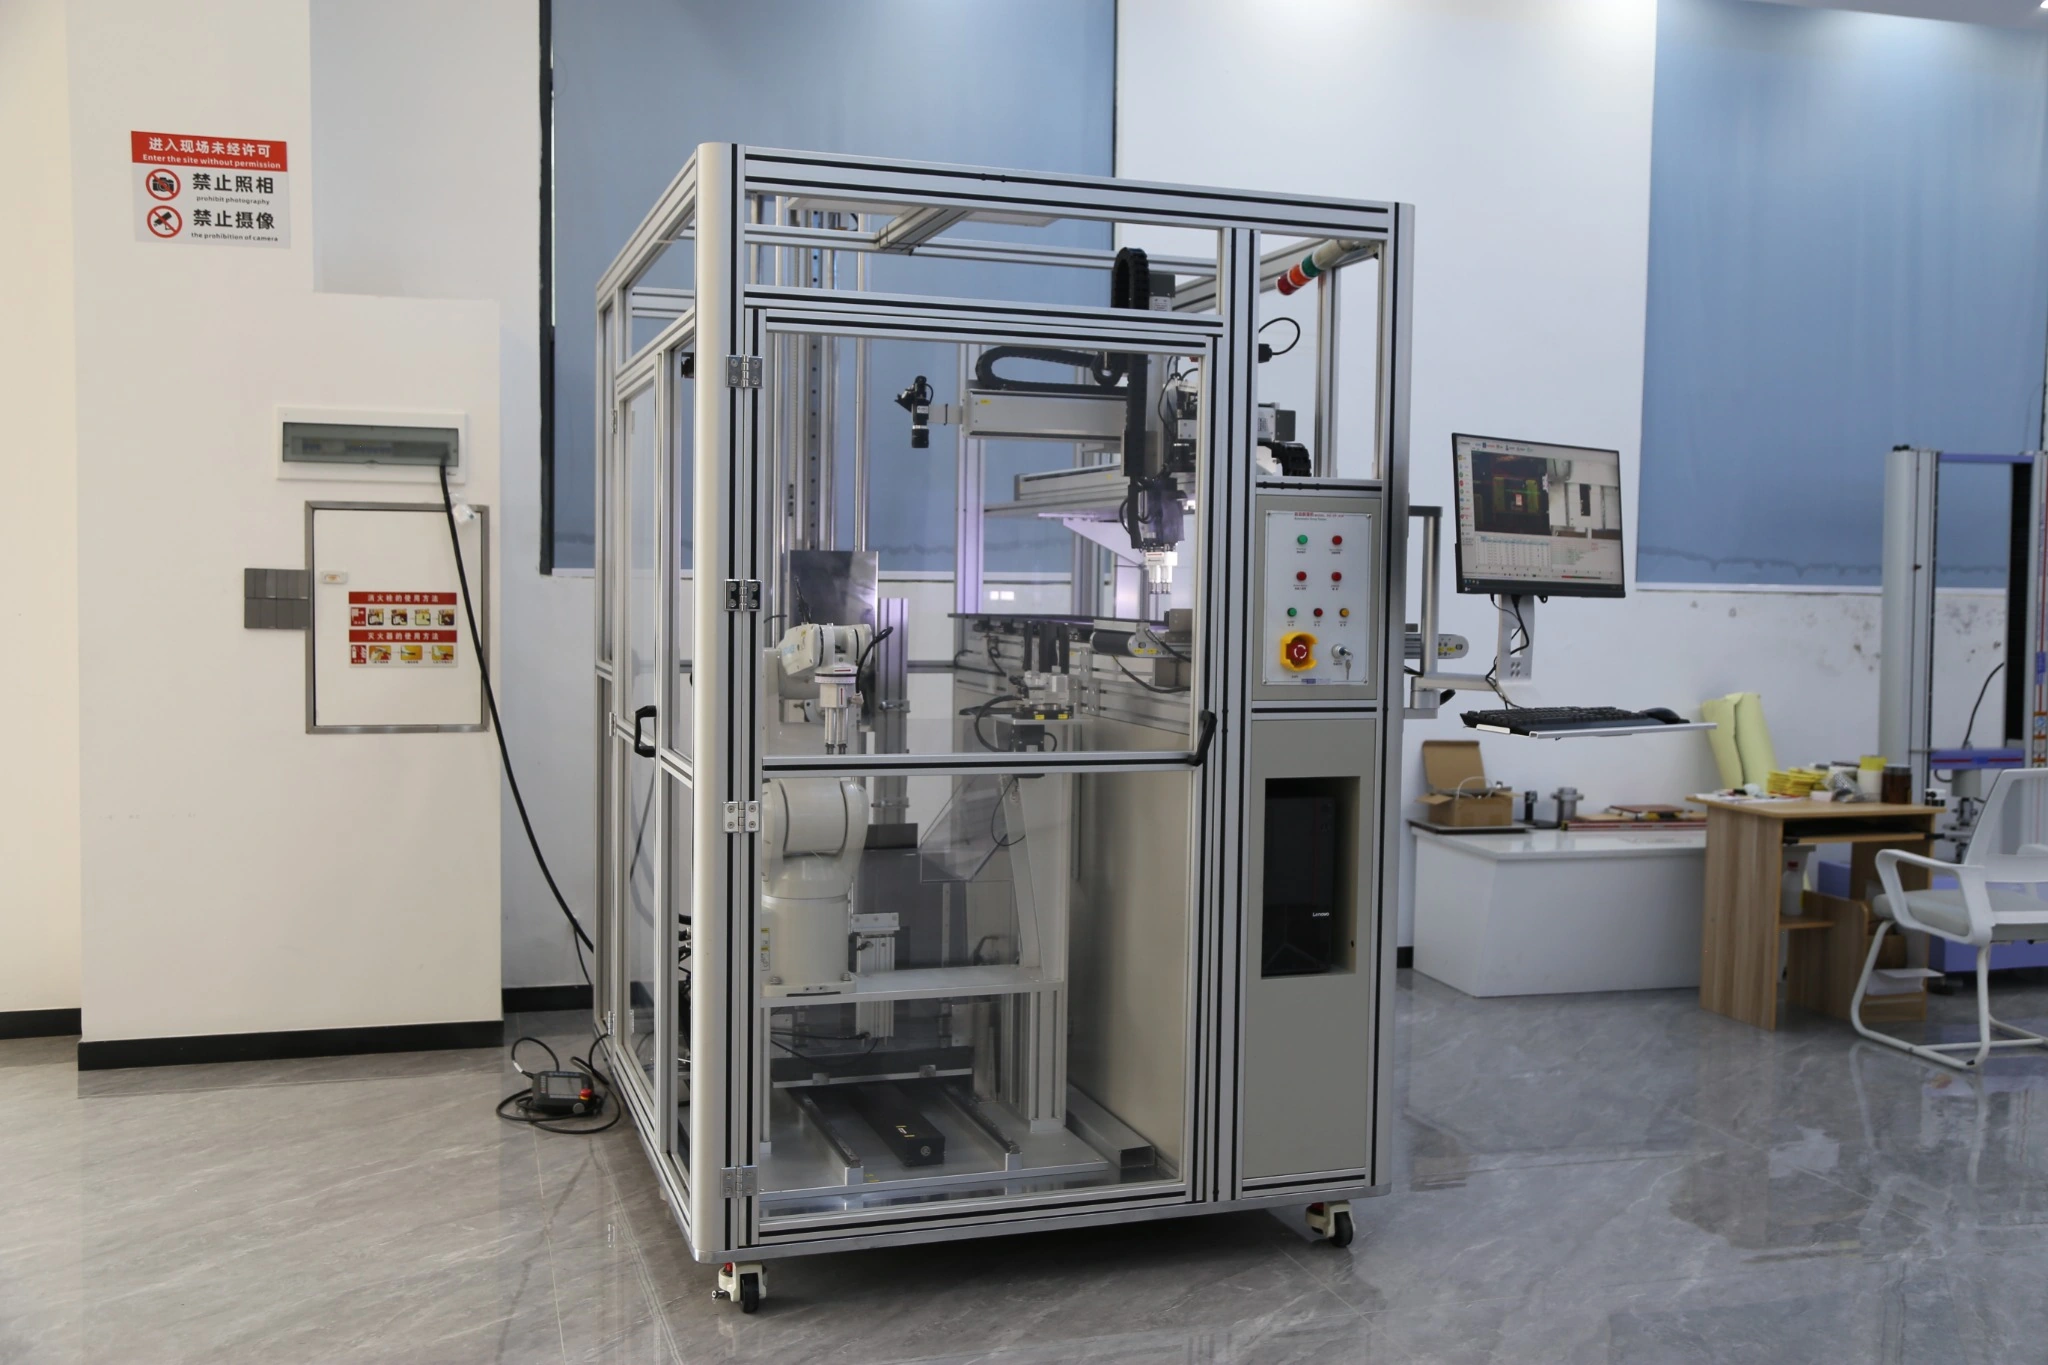
The RS-DP-03R 6축 로봇 자동 낙하 테스터는 스마트폰, 태블릿, 휴대용 전자기기 및 전자 부품의 자동 방향성 낙하 테스트를 위해 설계되었습니다.
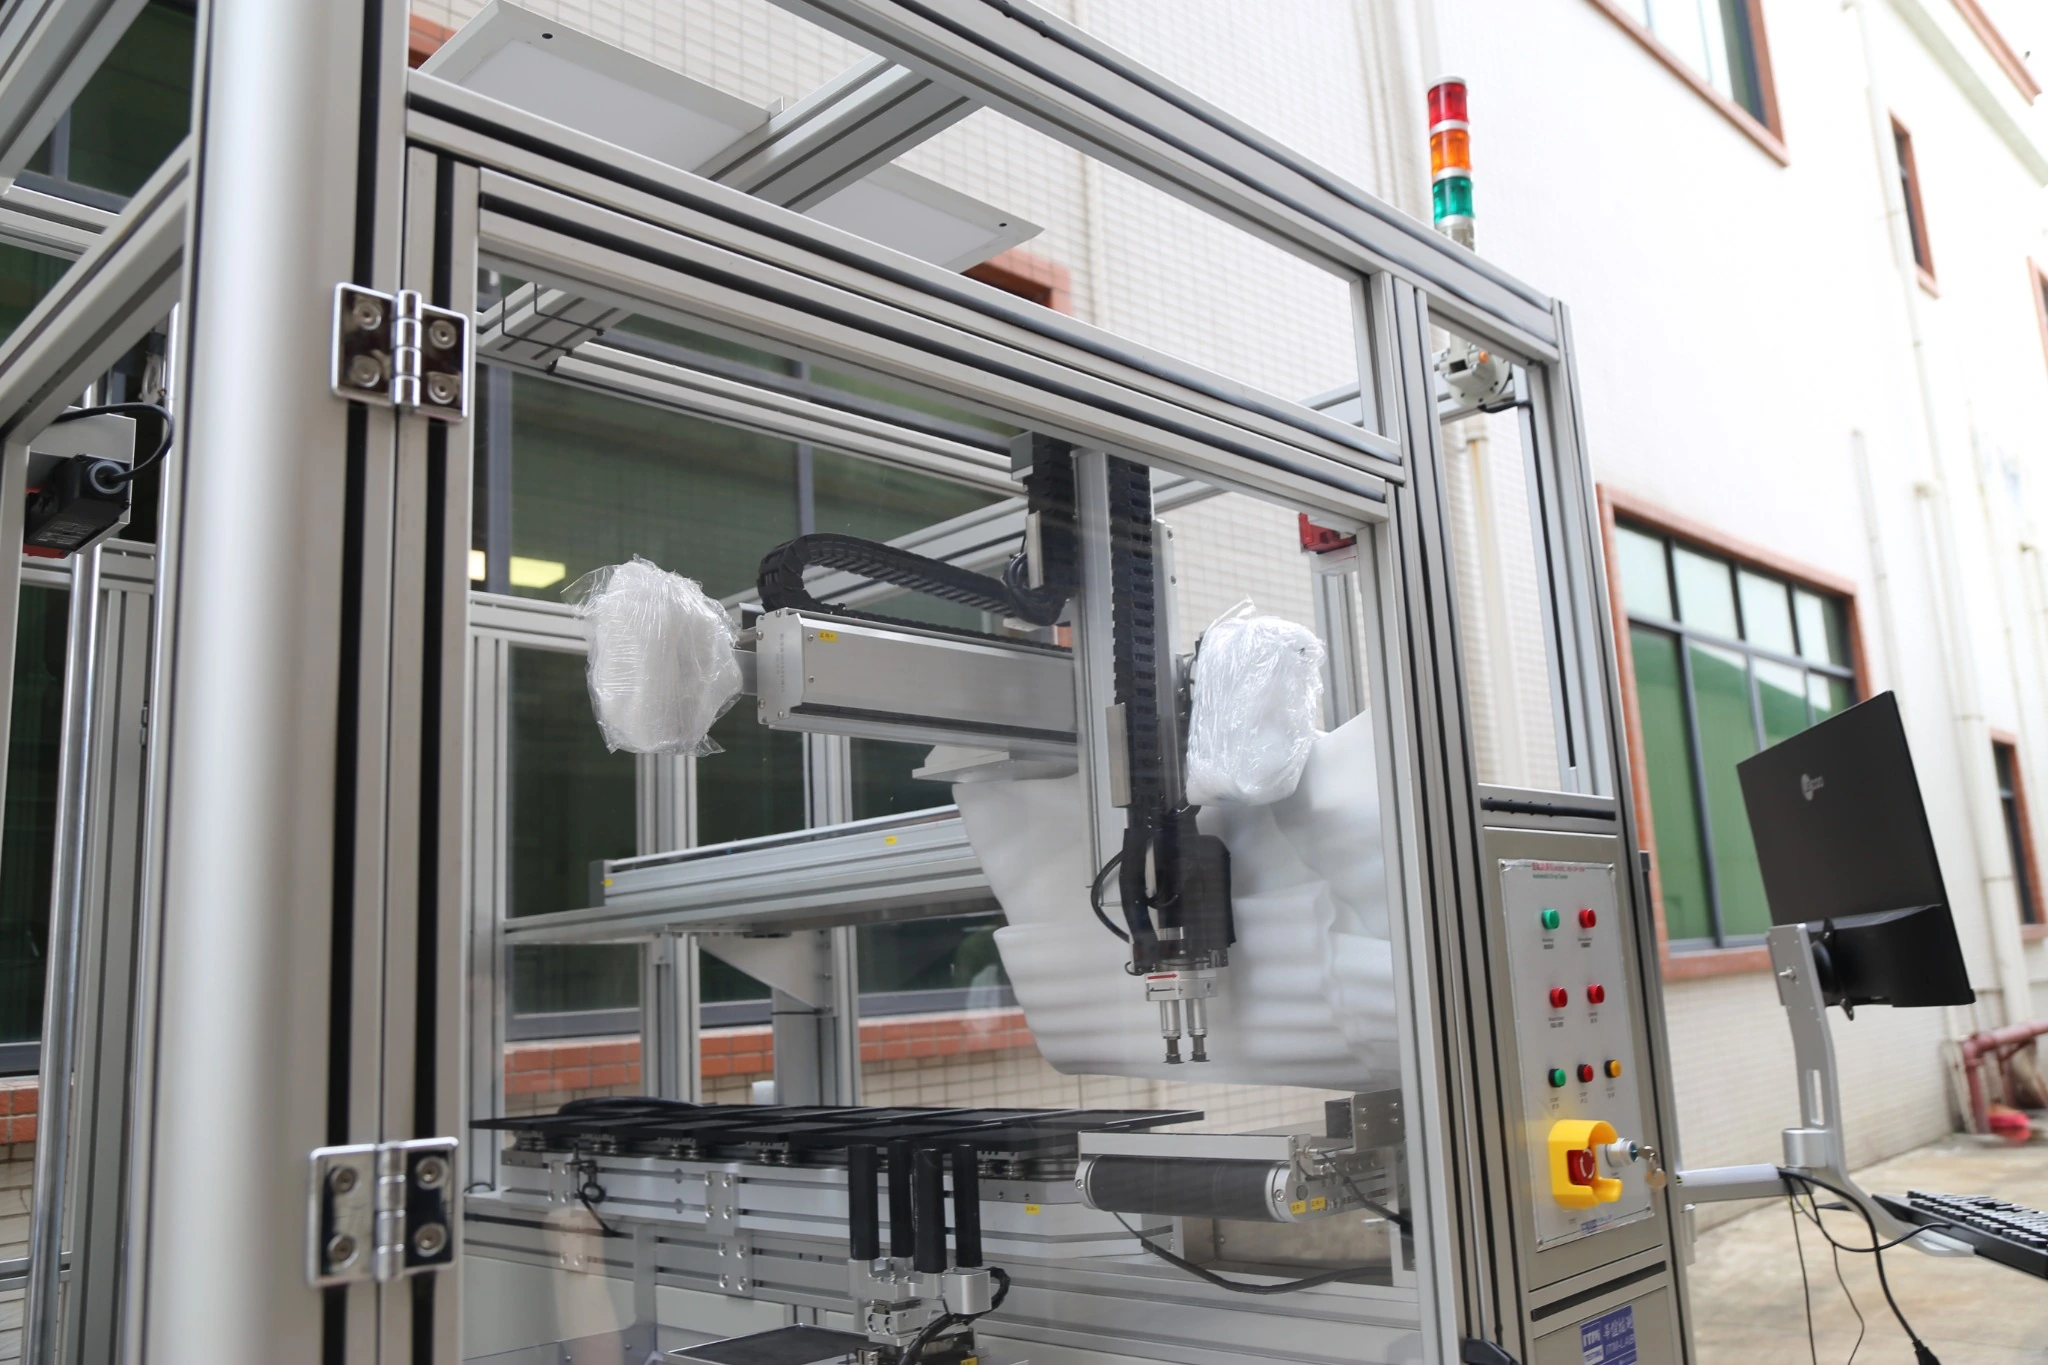
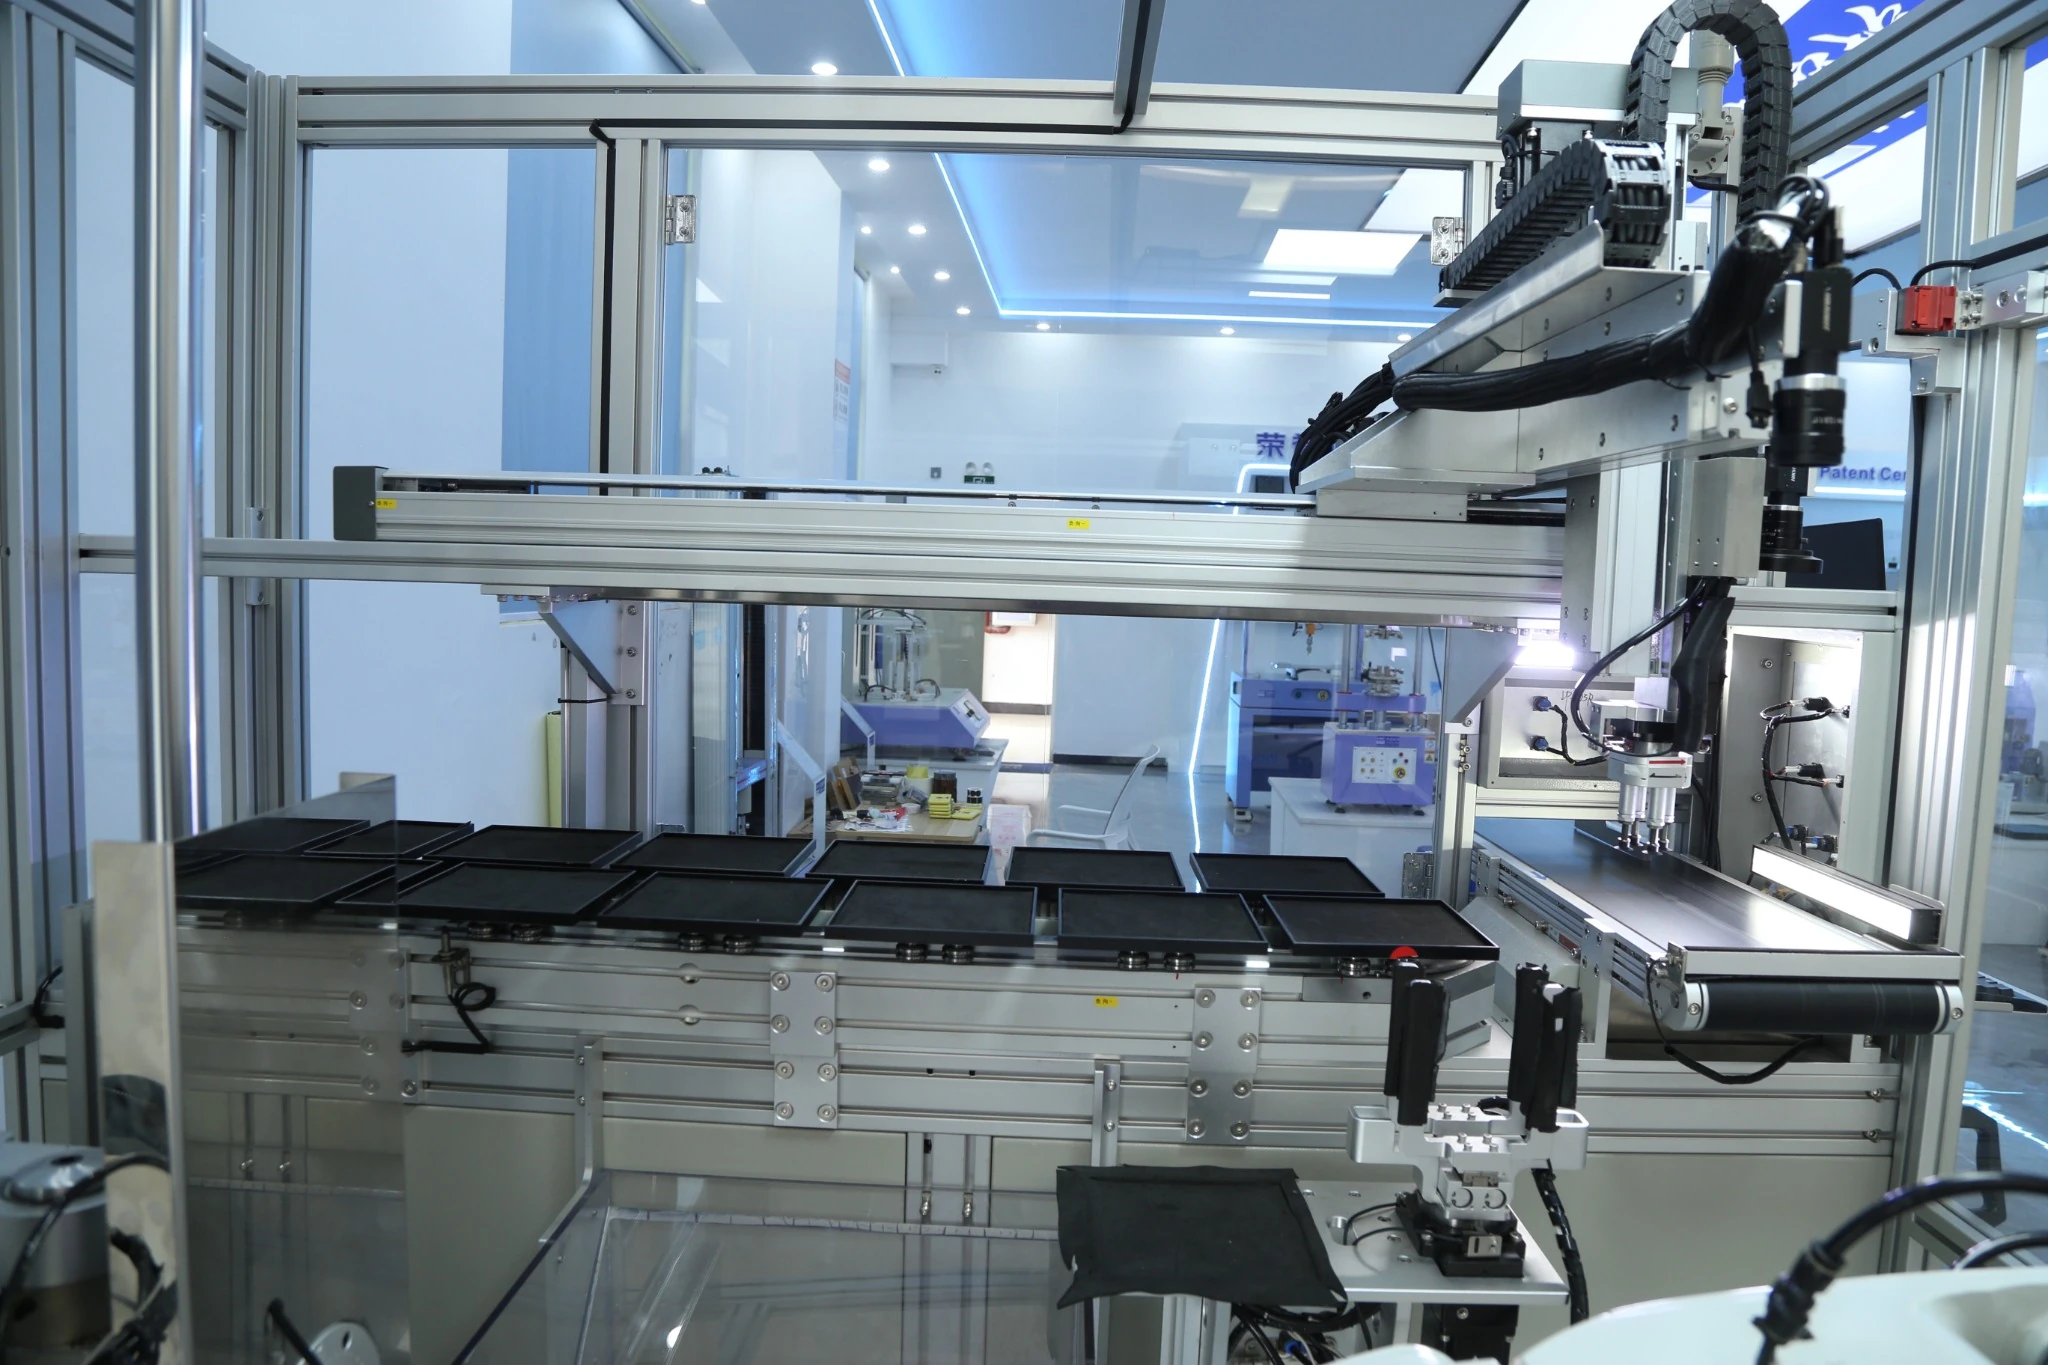
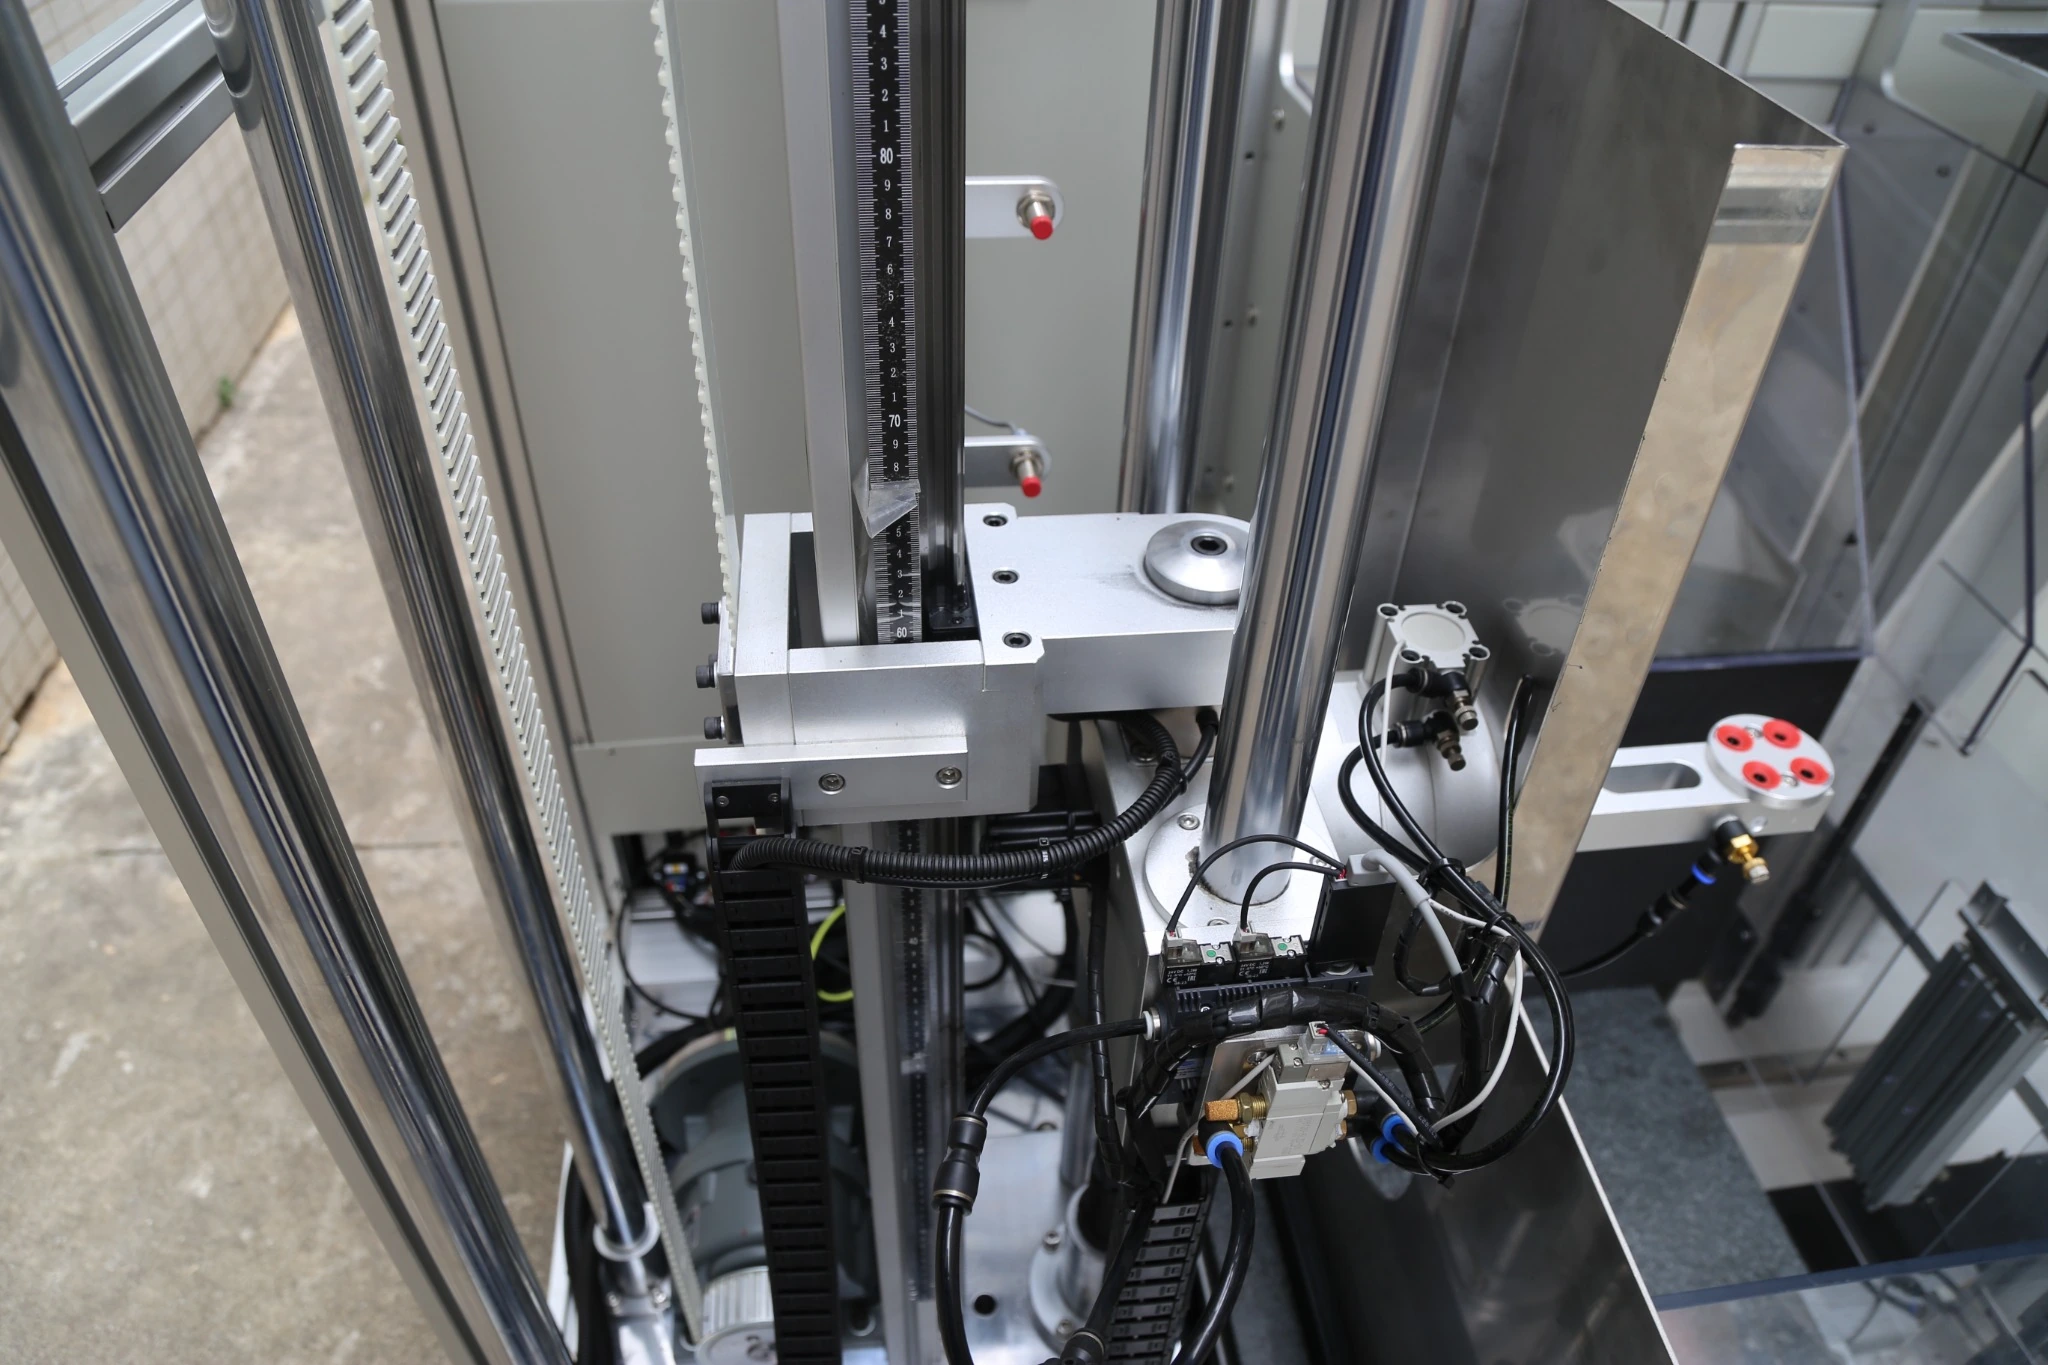
6축 로봇, 12개 샘플 처리 시스템, 머신 비전 및 자동 방향 제어를 하나의 테스트 플랫폼에 통합합니다. 시료 치수와 낙하 순서가 프로그래밍되면, 시스템은 자동으로 픽업, 페이스/엣지/코너 위치 지정, 자유 낙하 해제, 충격 후 복구 및 다음 투하 준비를 완료할 수 있습니다.
반복 신뢰성 시험을 위해 설계된 RS-DP-03R은 낙하 간 수동 처리를 줄이고 연속적인 자동 시험 순서를 지원합니다.
At a Glance
| 6-axis Robot | 12 Samples | 300–1800 mm | 2 kg Max. |
|---|---|---|---|
| Automatic Handling | Batch Testing | Drop Height | Specimen Weight |
선택적 낙하 높이: 최대 2000 mm.

Working Principle
운영자는 먼저 시료 크기, 낙하 높이, 충격 위치, 낙하 순서 및 낙하 횟수를 정의합니다.
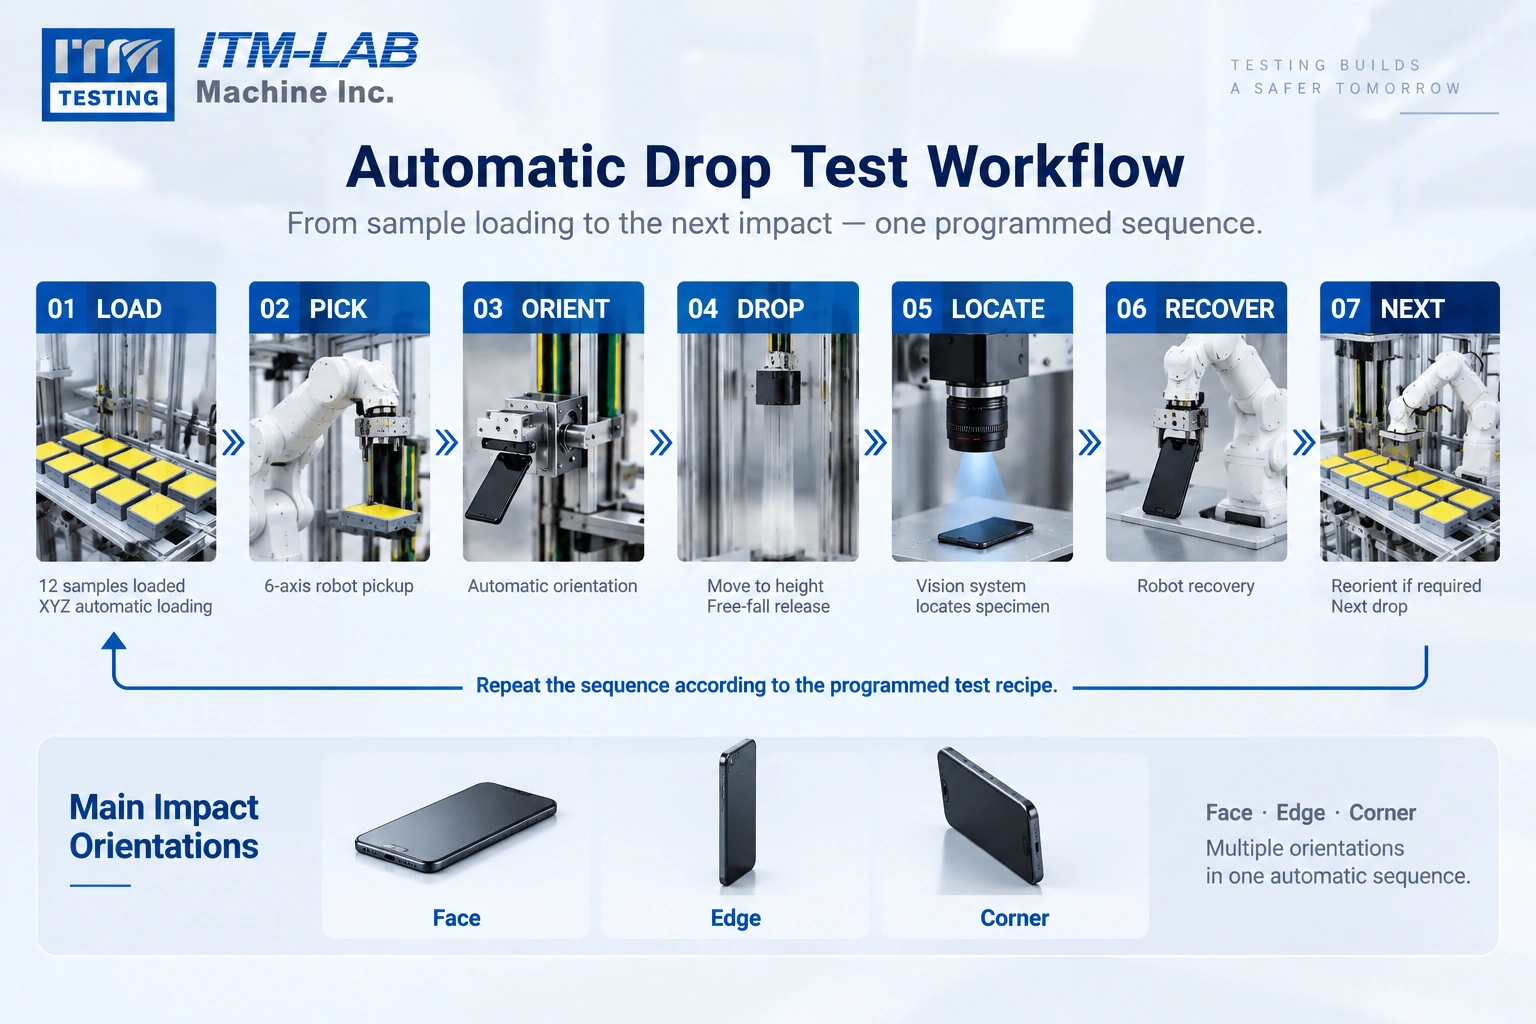
RS-DP-03R은 샘플 적재, 로봇 조작, 방향 조정, 자유 낙하 해제 및 충돌 후 회수를 자동으로 조정합니다.
12 Samples Loaded
↓
XYZ 자동 로딩
↓
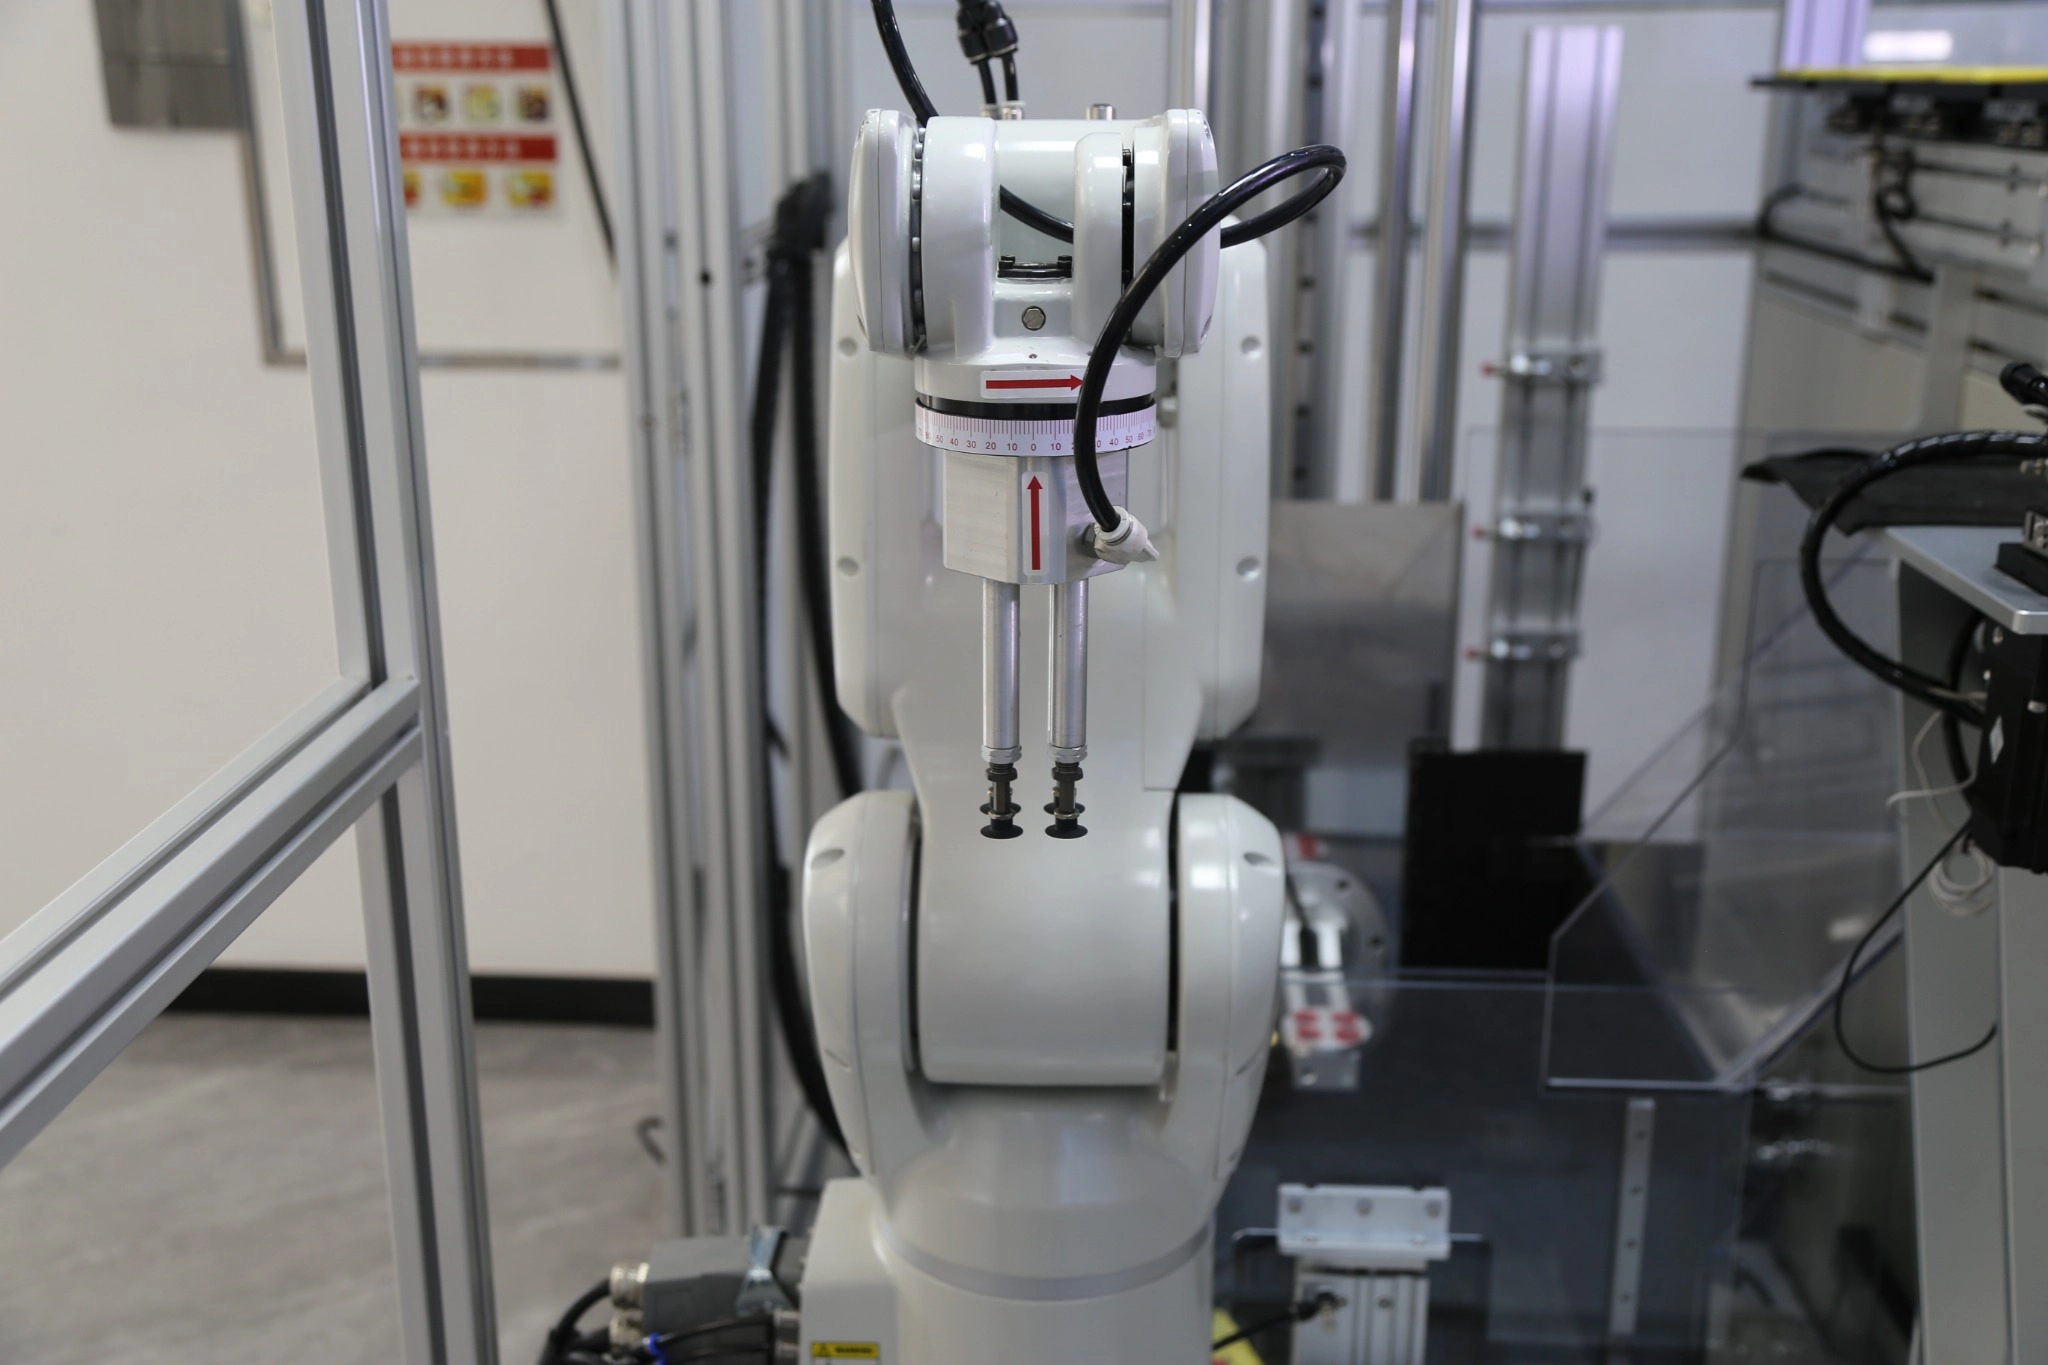
6축 로봇 픽업
↓
Vacuum Fixture
↓
면 / 가장자리 / 모서리 위치
↓
자동 높이 보상
↓
Free-fall Drop
↓
Vision Location
↓
로봇 복구
↓
재방향 / 다음 드롭
↓
Return to Sample Tray
자동 높이 보상은 다양한 면, 가장자리, 모서리 방향에 따라 드롭 위치를 조정하여 수동 조정을 줄여줍니다.
Key Features
- 6-Axis Robotic Handling
자동 픽업, 전송, 위치 및 회수는 낙하 과정 전반에 걸친 반복적인 수동 처리를 줄입니다.
- Automatic Face · Edge · Corner Positioning
0에서 ±180°까지 회전 메커니즘은 프로그래밍된 면, 가장자리, 모서리 낙하를 위해 시료를 자동으로 위치시킵니다.
- Automatic Drop-Height Compensation
낙하 위치는 시료 치수와 충격 방향에 따라 자동으로 조정됩니다.
- 12-Sample Batch Testing
XYZ 로딩 시스템은 순차 자동 테스트를 위해 최대 <강한 data-start="623" data-end="639">12개의 시료를 지원합니다.
- Machine Vision Recovery
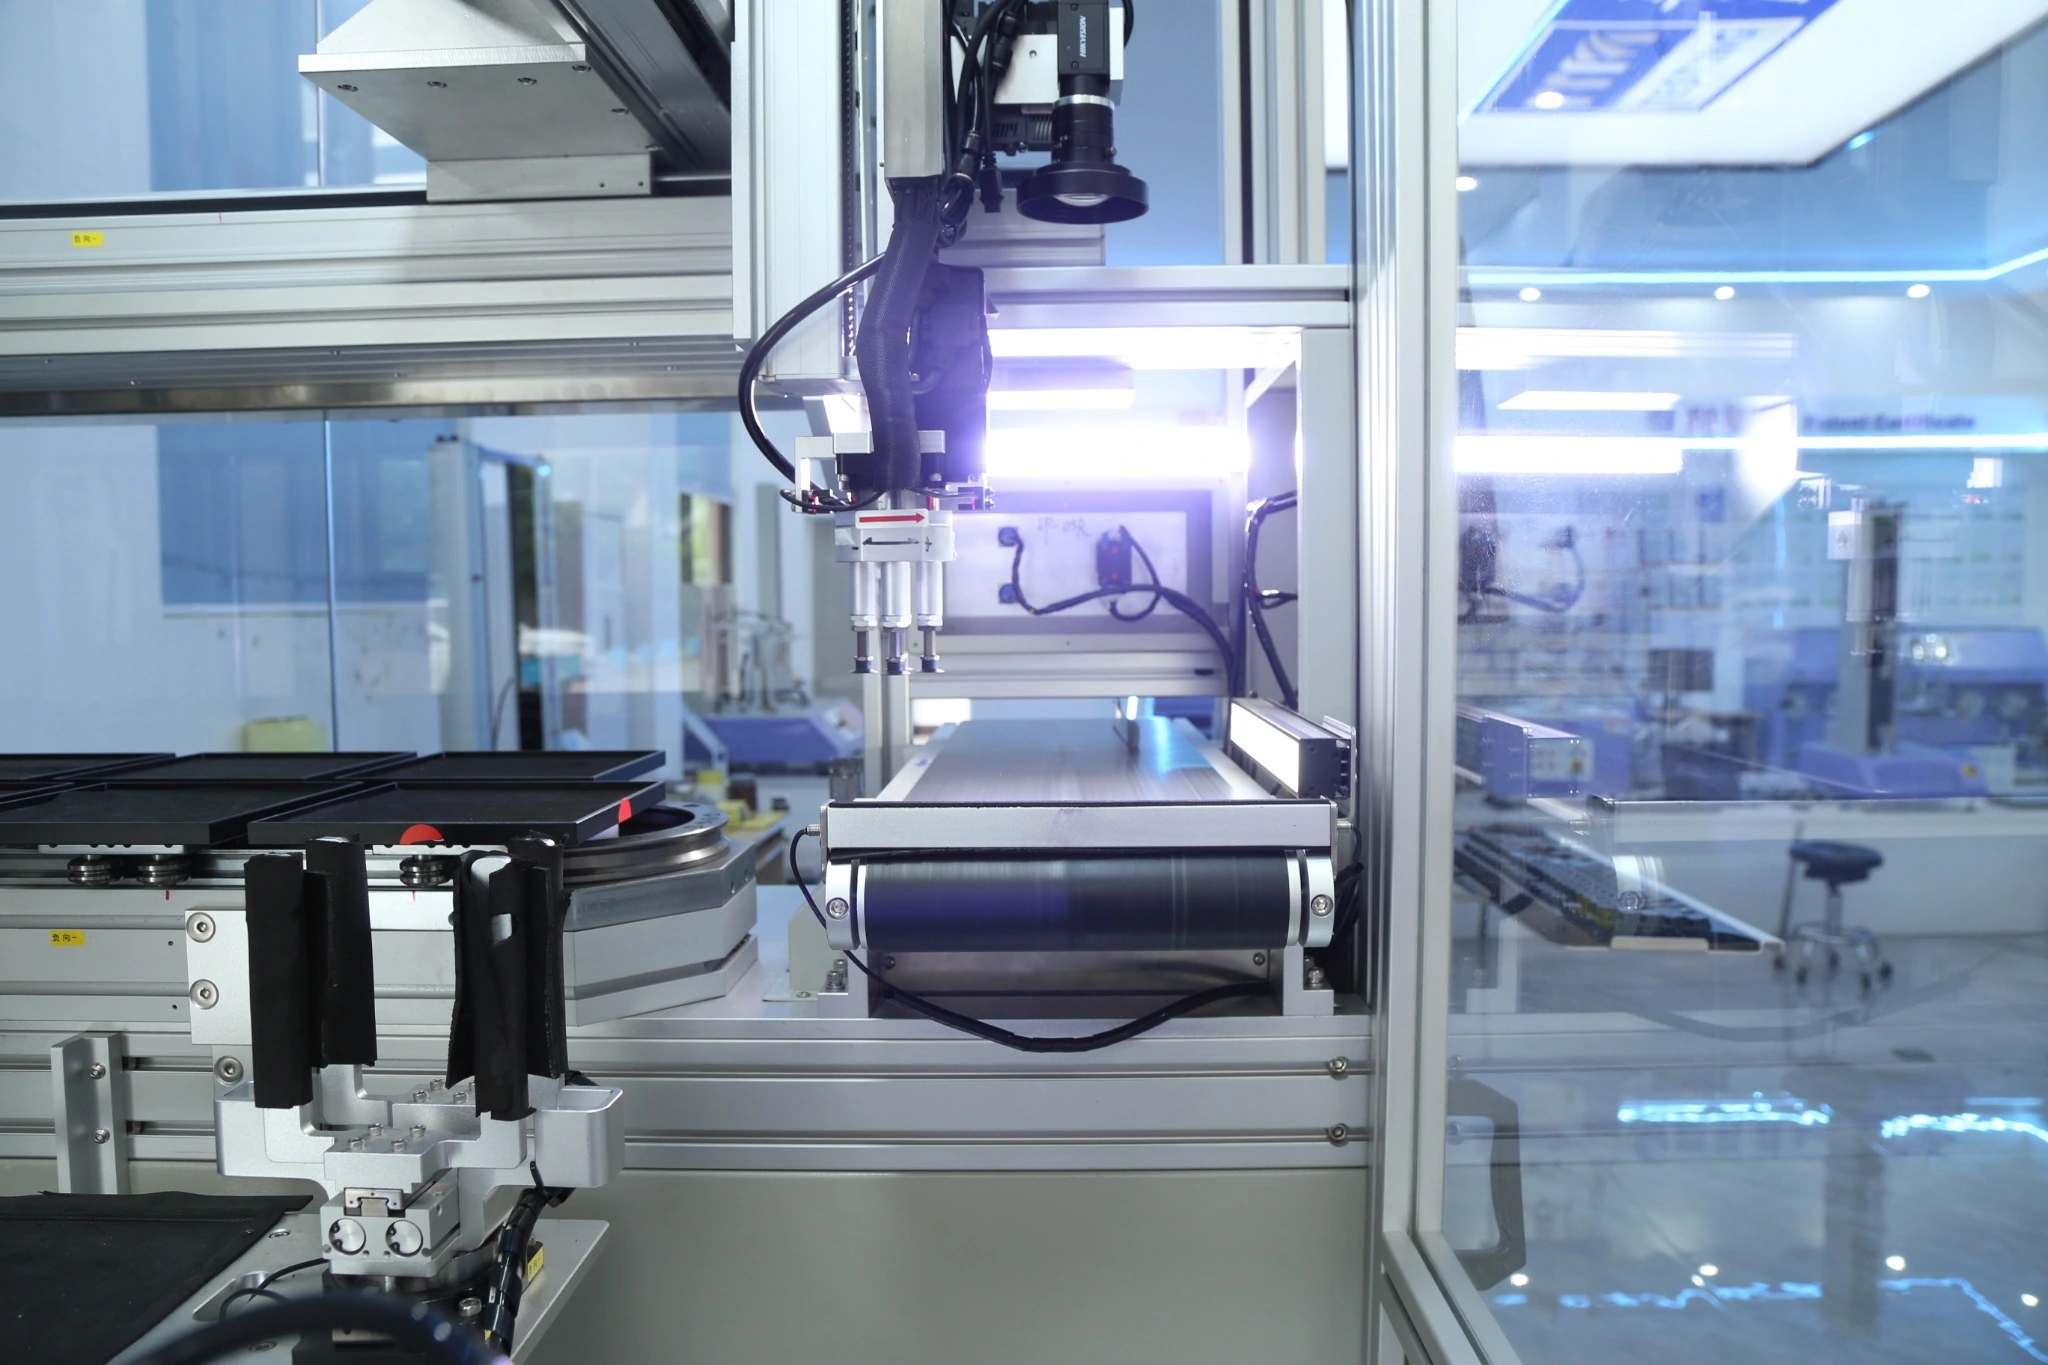
A 12 MP 산업용 카메라는 충돌 후 표본을 찾고 로봇 픽업 및 재방향 조정을 지원합니다.
- Programmable Test Sequences
Set drop height, 방향, 순서 및 drop count를 포함하여 반복 가능한 자동 테스트를 지원합니다.
Technical Specifications
| Item | Specification |
|---|---|
| Model | RS-DP-03R |
| Drop Height | 300–1800 mm |
| 선택적 최대 높이 | 2000 mm |
| Minimum Release Height | )300 mm |
| 최대 시료 무게 | 2 kg |
| 배치 용량 | 최대 12 specimen |
| Drop Counter | 0–999,999, programmable |
| Specimen Holding | Vacuum adsorption |
| Orientation Adjustment | X축, 0에서 ±180° | 까지
| Vision System | 12 MP 산업용 카메라 |
| Terminal Velocity Error | ≤5% of theory velocity |
| Impact Surface | Steel / Wood / Marble |
| Air Supply | ≥0.5 MPa |
| Robot System | 6축 로봇 |
| Machine Weight | 약 1850 kg |
| Power Supply | AC220V, 50Hz, 3A |
기계 크기: 약 W1500 × D1900 mm.
최종 전체 치수는 생산 구성에 따라 다릅니다.
Typical Applications
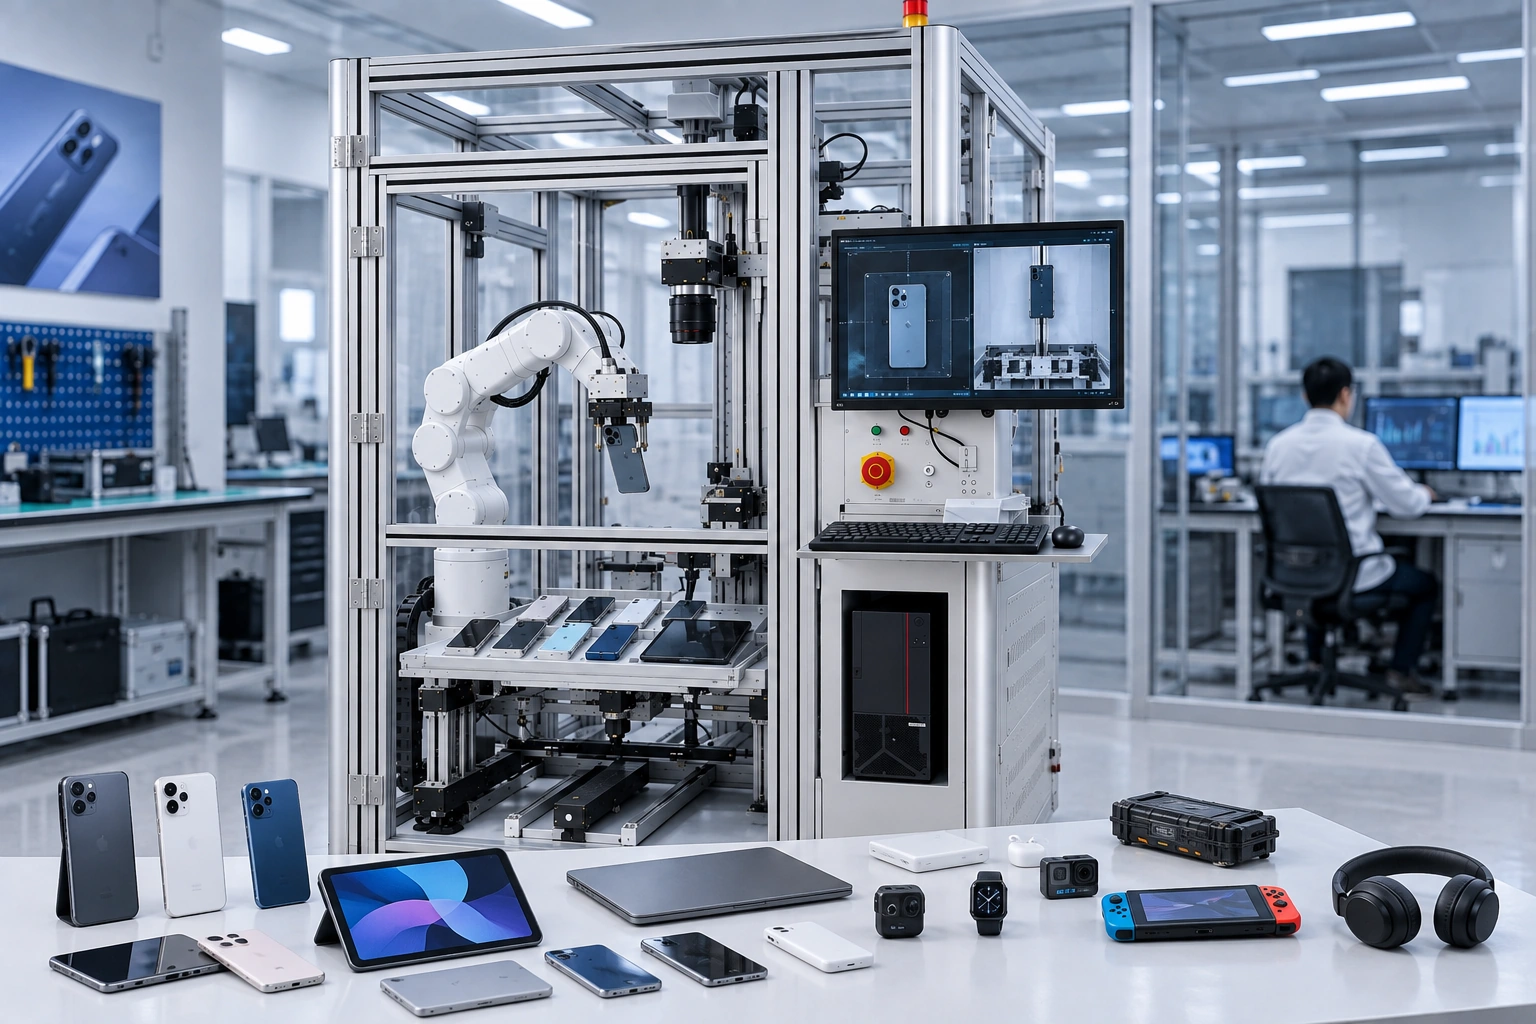
RS-DP-03R은 주로 반복적인 방향 낙하 테스트가 필요한 휴대용 전자 제품 및 부품을 위해 설계되었습니다.
♦ 완성품
스마트폰 · 태블릿 · 전자책 리더기 · 노트북 컴퓨터 · 휴대용 게임 기기 · VR 기기
♦ Accessories
충전기 · 헤드폰 · 휴대용 전자 액세서리
♦ Modules & Components
터치 모듈 · 커버 유리 · 카메라 모듈 · 지문 인식 모듈 · 안테나 모듈 · PCBA · 배터리 · 커넥터
일반적인 사용 사례로는 R&D 검증, 파일럿-프로덕션 검증, 생산 샘플링 및 대량 신뢰성 테스트가 포함됩니다.
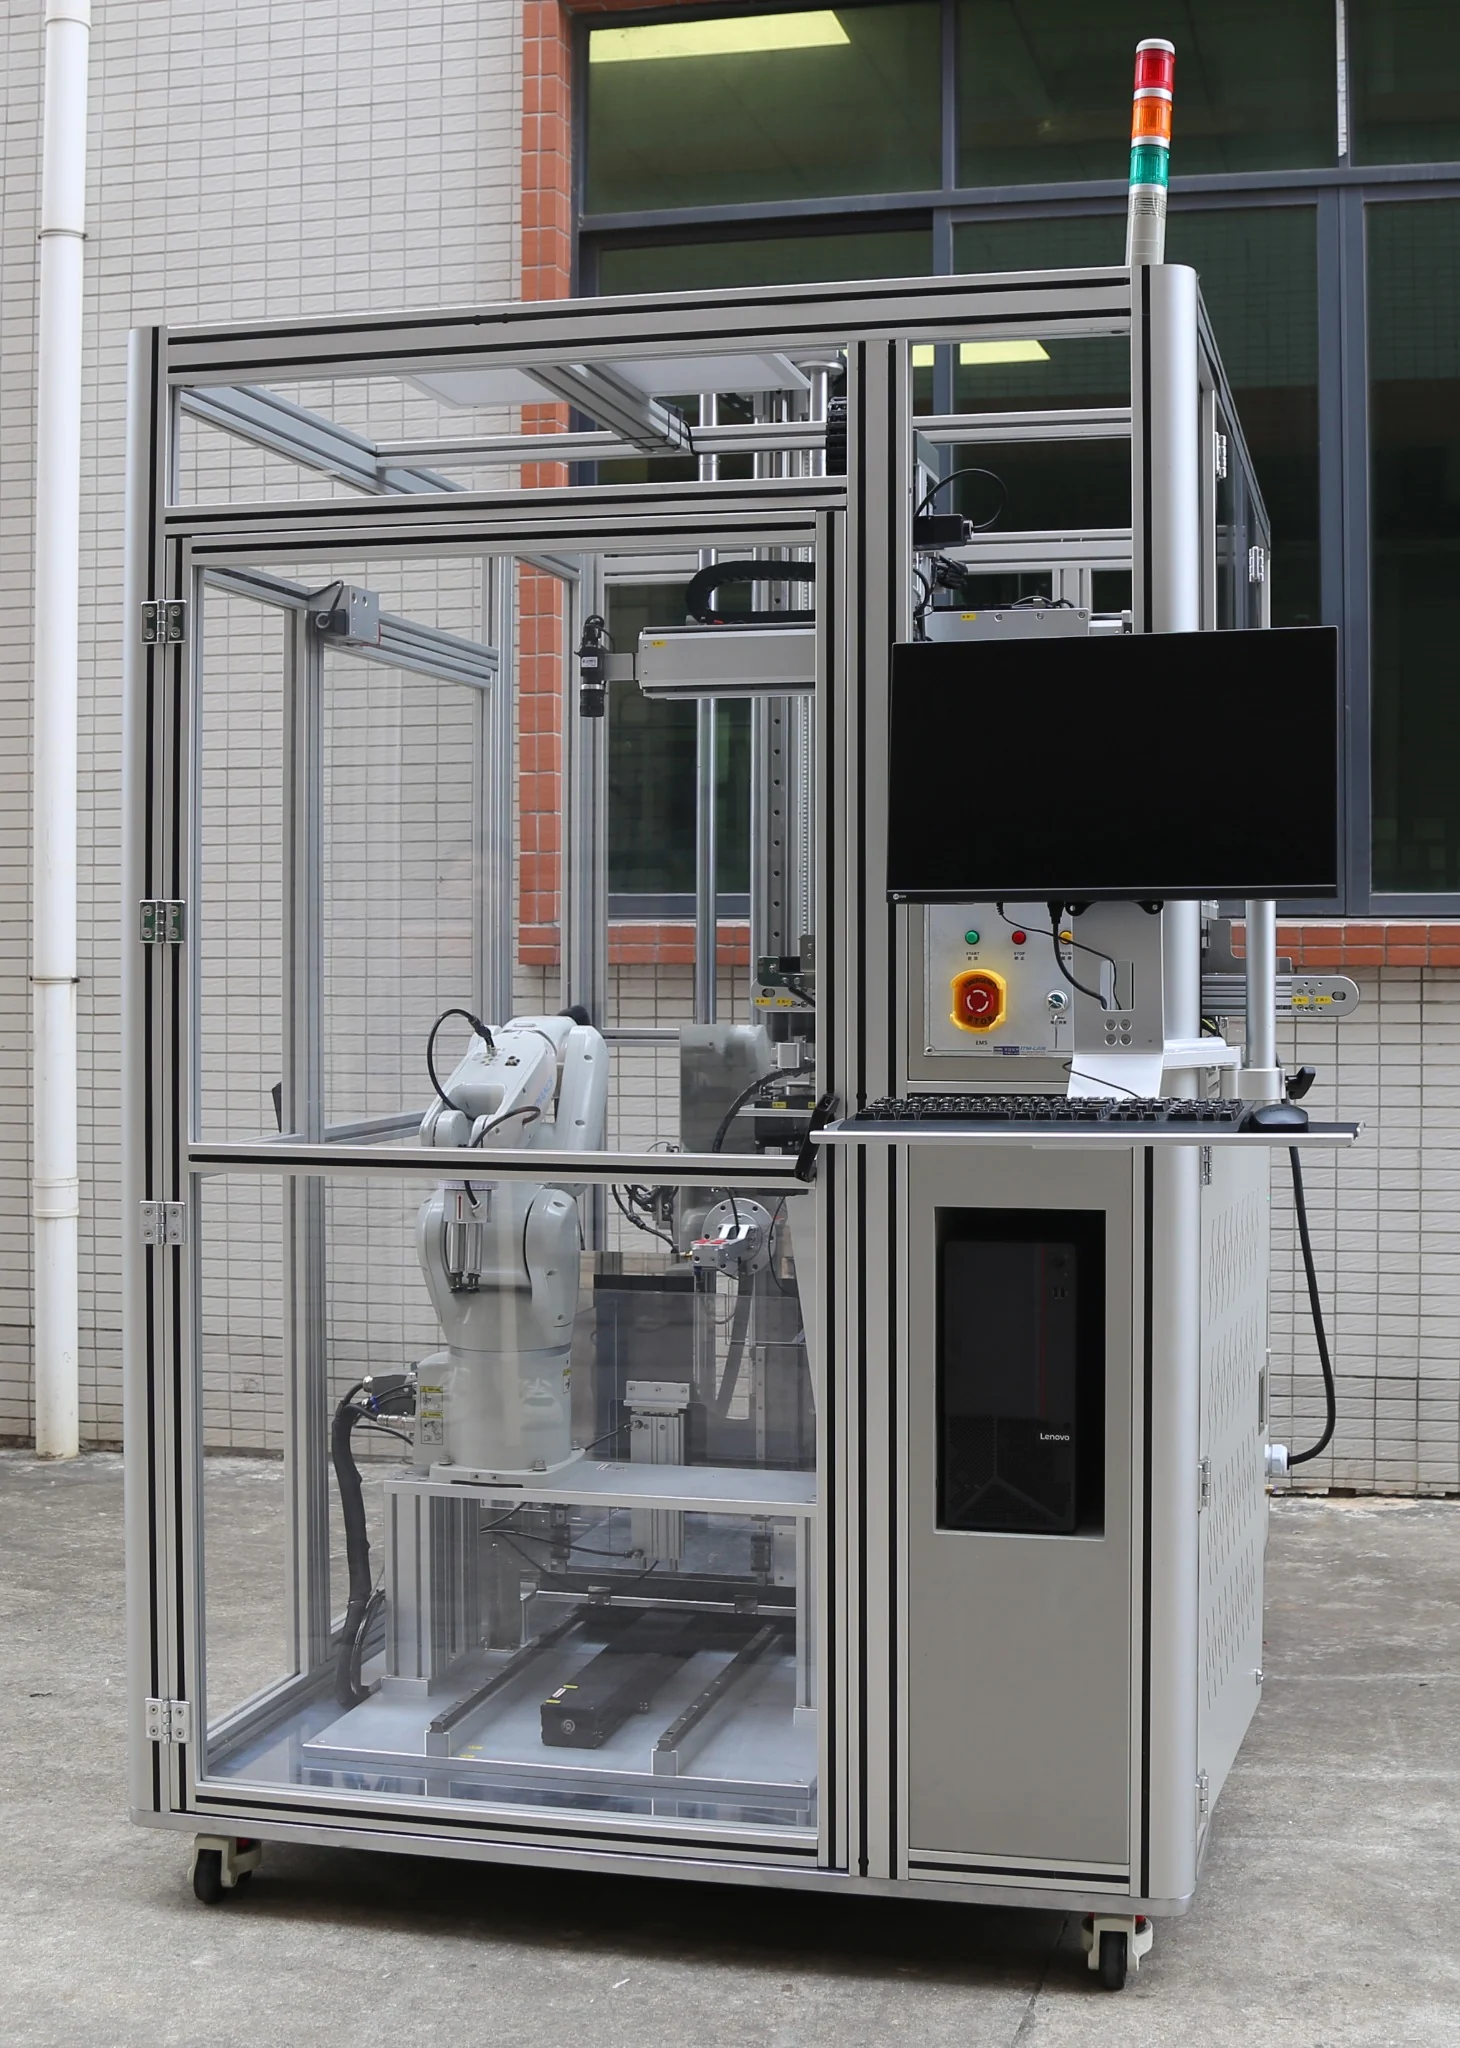
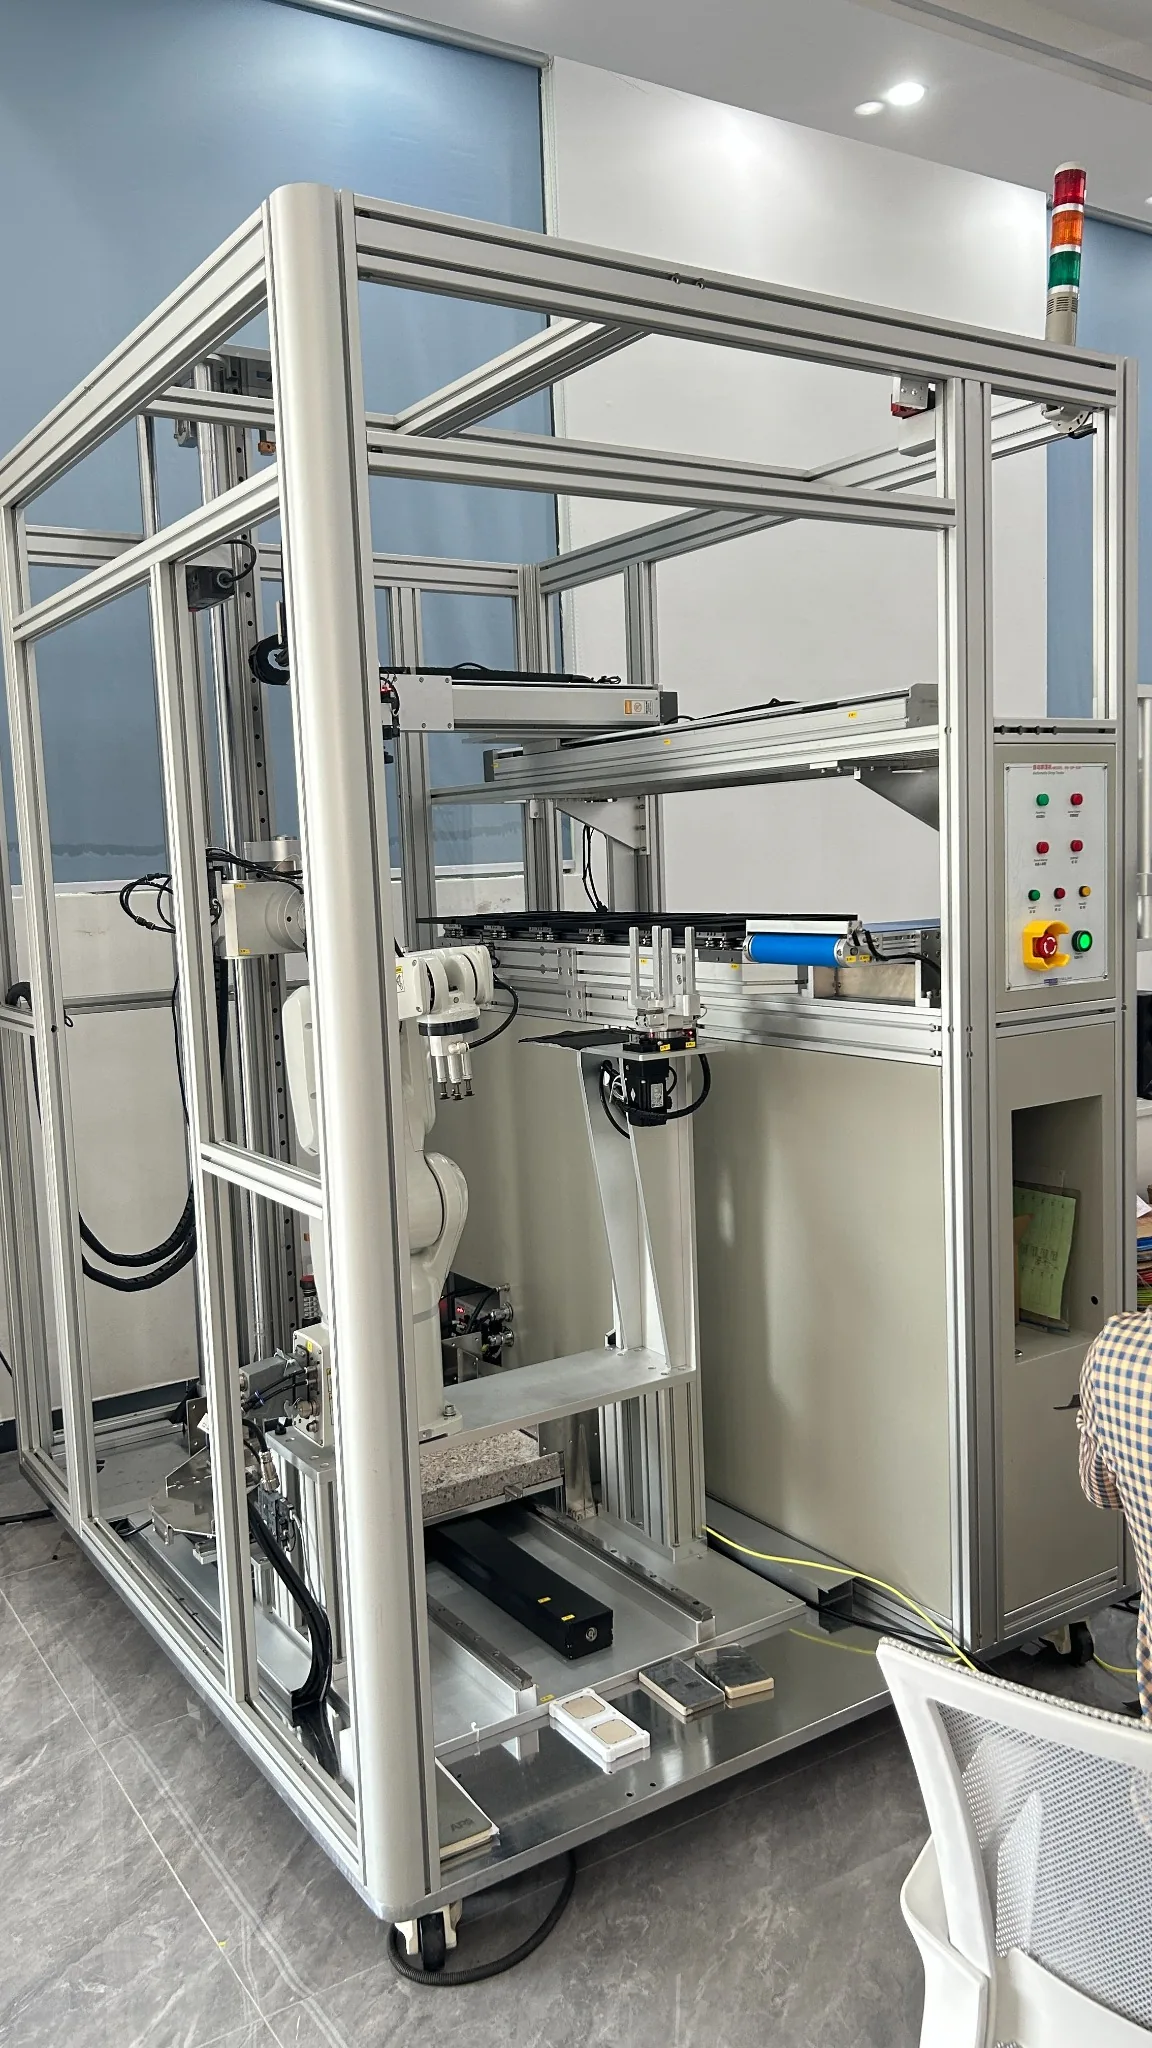
테스트용 RS-DP-03R 설정
자동 낙하 시험은 필요한 낙하 높이뿐만 아니라 시료의 기하학, 충격 위치, 시험 순서에 따라 달라집니다.
올바른 구성을 평가하려면 다음을 제공해 주세요:
| Test Requirement | What to Provide |
|---|---|
| Product | Smartphone / Tablet / Component |
| Dimensions | L × W × T |
| Weight | g / kg |
| Drop Height | mm |
| Impact Positions | Face / Edge / Corner |
| Drop Sequence | Required order |
| Drops per Specimen | Quantity |
| Samples per batch | Quantity |
| Impact Surface | 강철 / 목재 / 대리석 |
| Test Method | Standard / Internal specification |
Optional Requirements)
고속 카메라 통합
TTL 트리거 인터페이스는 호환 고속 카메라 시스템에 제공됩니다.
Custom Test Sequence
제품별 타격 위치와 시험 순서를 평가할 수 있습니다.
Fixture Configuration
제품 도면이나 샘플을 검토하여 필요한 취급 및 진공 기구를 결정할 수 있습니다.
테스트 요구사항 보내
주세요제품 사진 또는 도면, 치수, 무게, 드롭 높이, 필요한 면/모서리/모서리 순서를 보내주세요.
ITM-LAB는 견적 전에 로봇의 취급, 방향 및 고정 장치 구성을 평가할 수 있습니다.
RS-DP-03R에 적합한 제품은 무엇인가요?
RS-DP-03R은 주로 스마트폰, 태블릿, 웨어러블, 전자 부품 및 반복적인 낙하 테스트가 필요한 기타 소형 기기에 사용됩니다.
테스트가 여러 가지 낙하 방향을 포함하고 수동 재배치가 너무 오래 걸리거나 불필요한 변동이 발생할 때 특히 유용합니다.
왜 6축 로봇을 드롭 테스트에 사용하나요?
일반적인 낙하 시험에서는 매 낙하 후 시료를 집어 들고 방향을 재설정해야 하는 경우가 많습니다. RS-DP-03R에서는 로봇이 이러한 움직임을 자동으로 처리합니다.
이 경우 여러 번 반복되는 테스트에서 눈에 띄는 차이를 만듭니다. 시료는 프로그래밍된 순서에 따라 집어 올리고 재배치하여 다음 투하를 준비할 수 있으며, 운영자에 대한 의존도가 훨씬 적습니다.
면, 모서리, 모서리를 자동으로 테스트할 수 있나요?
네. 동일한 시험 프로그램에 다양한 방향을 포함할 수 있습니다.
예를 들어, 시퀀스를 여러 번 면 드롭 후 선택된 엣지와 코너 드롭을 실행하도록 설정할 수 있습니다. 실제 순서는 제품 사양이나 따르는 시험 방법에 따라 달라집니다.
드롭 방향을 얼마나 정확하게 제어할 수 있을까요?
6축 로봇은 시료를 릴리스 전에 위치시키는 데 사용되며, 반복적인 수동 배치보다 의도한 면, 모서리, 모서리를 훨씬 더 잘 제어할 수 있습니다.
실제 위치 요구사항은 여전히 시료 기하학에 대해 검토해야 합니다. 매우 작고, 불규칙하며, 유연하거나, 잡기 어려운 제품은 전용 취급 솔루션이 필요할 수 있습니다.
표본은 어떻게 채취되나요?
처리 방법은 제품에 따라 다릅니다.
진공 픽업은 적합한 평면 제품을 많이 사용할 때 잘 작동합니다. 진공으로 신뢰성 있게 유지할 수 없는 제품의 경우, 샘플 크기, 무게, 표면, 필요한 낙하 방향을 바탕으로 다른 그립 또는 고정 장치를 평가할 수 있습니다.
충돌면을 변경할 수 있나요?
네. 충격면은 시험 요구사항에 맞게 구성할 수 있습니다.
강철, 목재, 대리석 또는 기타 지정된 충격 재료는 해당 표준이나 제조사 내부 신뢰성 절차에 따라 사용될 수 있습니다. 기계 구성을 최종 확정하기 전에 충격 물질을 확인하는 것을 권장합니다.
RS-DP-03R이 반복 드롭 테스트를 자동으로 수행할 수 있나요?
네. 이것이 로봇 시스템을 사용하는 주요 이유 중 하나입니다.
테스트 시퀀스가 프로그래밍되면, 기계는 픽업, 위치 조정, 해제 및 이후 테스트 사이클을 자동으로 반복할 수 있습니다. 이는 동일한 제품에 대해 많은 드롭을 사용하는 연구개발 및 신뢰성 연구소에 특히 유용합니다.
카메라나 검사 시스템을 추가할 수 있나요?
Yes. 필요 시 카메라 점검이나 기타 모니터링 기능을 통합할 수 있습니다.
자동 시각적 검사, 드롭 이벤트 기록 또는 추가 데이터 수집이 필요한 프로젝트의 경우, 기계적 배치 및 제어 시스템을 적절히 구성할 수 있도록 이러한 요구사항을 처음부터 정의하는 것이 더 좋습니다.
견적을 요청하기 전에 무엇을 보내야 할까요?
제품 도면은 도움이 되지만 복잡할 필요는 없습니다. 대부분의 경우, 샘플 치수와 무게, 낙하 높이, 요구되는 방향, 낙하 수, 충격면, 적용 가능한 시험 기준이 필요합니다.
이미 내부 드롭테스트 절차가 있다면 문의와 함께 보내세요. 테스트 순서를 확인하고 적절한 RS-DP-03R 구성을 추천할 수 있습니다.